0
- Nu aveți articole în coșul de cumpărături!
Acest produs a fost adăugat cu succes în coș!
Seturi de date privind mișcarea roboților, gata de utilizare | Virdyn

Prezentare generală a produsului
Seturile de date Virdyn privind mișcarea roboților umanoizi oferă o bibliotecă cuprinzătoare, gata de producție, cu peste 135 de secvențe de mișcare de înaltă fidelitate, proiectate special pentru robotul umanoid Unitree G1 (29-DOF). Acest set de date este creat printr-o conductă riguroasă în trei etape - combinând captarea mișcării inerțiale de înaltă precizie, algoritmi profesionali de retargetare și corecție manuală meticuloasă - pentru a se asigura că fiecare mișcare este atât naturală, cât și viabilă fizic pentru platforma țintă. Acesta este supus unei validări stricte pentru stabilitatea pozițională/orientativă, fluiditatea mișcării și, în mod esențial, o rată de depășire a limitei unghiului motorului de 0%, garantând siguranța hardware-ului. Stocat într-un format CSV plug-and-play adaptat sistemului de coordonate nativ al robotului, acesta permite dezvoltatorilor, cercetătorilor și educatorilor să evite luni întregi de programare și depanare a mișcării, accelerând implementarea în aplicații, de la teleoperare și învățare prin consolidare la demonstrații dinamice.
Seturi de date Virdyn privind mișcarea roboților umanoizi - Prezentare generală a informațiilor de bază
| Modul | Informații cheie | Descriere și valoare pentru client |
|---|---|---|
| 1. Prezentare generală a setului de date | NumePeste 140 de seturi de date despre mișcarea roboților umanoizi Model compatibilRobot umanoid Unitree G1 (versiunea cu 29 de grade de libertate) | O bibliotecă de mișcări preprogramate de înaltă calitate, gata de utilizare, construită special pentru robotul Unitree G1, care conținepeste 140 de mișcări. |
| 2. Conținut și categorii | Număr de mișcări: > 140 Categorii de mișcareÎmpărțit în 6 tipuri principale: • Mișcări de bază (de exemplu, mers, întoarcere) • Acțiuni funcționale (de exemplu, transport, operare) • Mișcări de dans • Mișcări de talent (de exemplu, arte marțiale, gimnastică) • Mișcări cu tematică de sărbători • Mișcări umoristice | Mișcări bogate și diverse care acoperă scenarii de la control de bază la demonstrații avansate, satisfăcând diverse nevoi de cercetare și dezvoltare, demonstrații și divertisment. |
| 3. Achiziția și producerea de date | Echipament de captareSistem și software de captare virtuală a mișcării inerțiale a corpului complet. Conductă de producțieUn proces de rafinare în trei etape: 1. Achiziție MoCap de înaltă precizieCapturați mișcările interpretului uman. 2. Conversie prin algoritm de retargeting profesional: Mapați mișcările la modelul robotului. 3. Corecție și verificare manuală cadru cu cadruRezolvă probleme precum anomalii articulare, sacadare a mișcării etc. | Mișcările provin din mișcări umane naturale, cu o dublă asigurare din partea algoritmilor profesionali și a verificării manuale. Acest lucru asigură că mișcările sunt ambele...fluid și naturalșise conformează constrângerilor fizice ale robotului țintă, nu pur și simplu generat algoritmic. |
| 4. Standarde tehnice de bază (asigurarea calității) | Stabilitatea poziționalăDupă finalizarea mișcărilor legate de picioare, poziția robotului nu prezintă o deviație semnificativă (<0,1 m). Stabilitatea orientăriiDupă finalizarea mișcărilor, direcția robotului nu prezintă o deviație semnificativă (<3°). Fluiditatea mișcăriiCurbele de rotație ale motorului sunt line și nerepetitive; motoarele articulare și centrale nu prezintă trepidații în timpul mișcării sau în staționare. Siguranța mișcării: Rată de depășire a limitei de 0%pentru unghiurile de rotație ale motorului, asigurând siguranța hardware-ului. Continuitatea cadruluiMișcările sunt fără probleme, cu rate de schimbare a motorului sub pragurile de siguranță. Fezabilitatea mișcăriiMișcările reproduc complet și precis posturile umane dorite. | Promisiunea fundamentală a„Gata de utilizare, sigur și fiabil”Toate mișcările sunt supuse unei validări stricte și pot fi utilizate direct pentru controlul robotului,reducerea semnificativă a dificultății și riscului pentru dezvoltatori în programarea și depanarea mișcărilor în sine, asigurând în același timp siguranța hardware-ului. |
| 5. Specificații privind datele | Conținutul datelorDate privind poziția articulației robotului, postura și rotația motorului per cadru. Sistem de coordonateAdaptat laSistemul de coordonate de bază al robotului Unitree G1(originea în centrul șasiului, axa X înainte, axa Y stânga, axa Z în sus). Formatul datelorFișiere CSV cu text simplu, codificare UTF-8, câmpuri separate prin tabulatori ( \t).Structura fișierelorStocat în formatul „Nume scenă-acțiune” pentru o gestionare ușoară. | Format de date standard, deschis. Poate fi importat direct în cadrul de control sau în software-ul de simulare pentru utilizare fără conversie suplimentară a coordonatelor - cu adevăratplug-and-play. |
Propunerea de valoare fundamentalăAcest set de date vă oferă un set deprodus industrial și validat, gata de utilizareSoluții de mișcare robotică de înaltă calitate. Vă ajutărealiza rapid demonstrații ale funcționalității robotului, testarea algoritmilor (de exemplu, învățarea prin consolidare) sau implementarea efectivă a aplicațiilor, economisind luni de zile de programare a mișcării și timp de depanare.
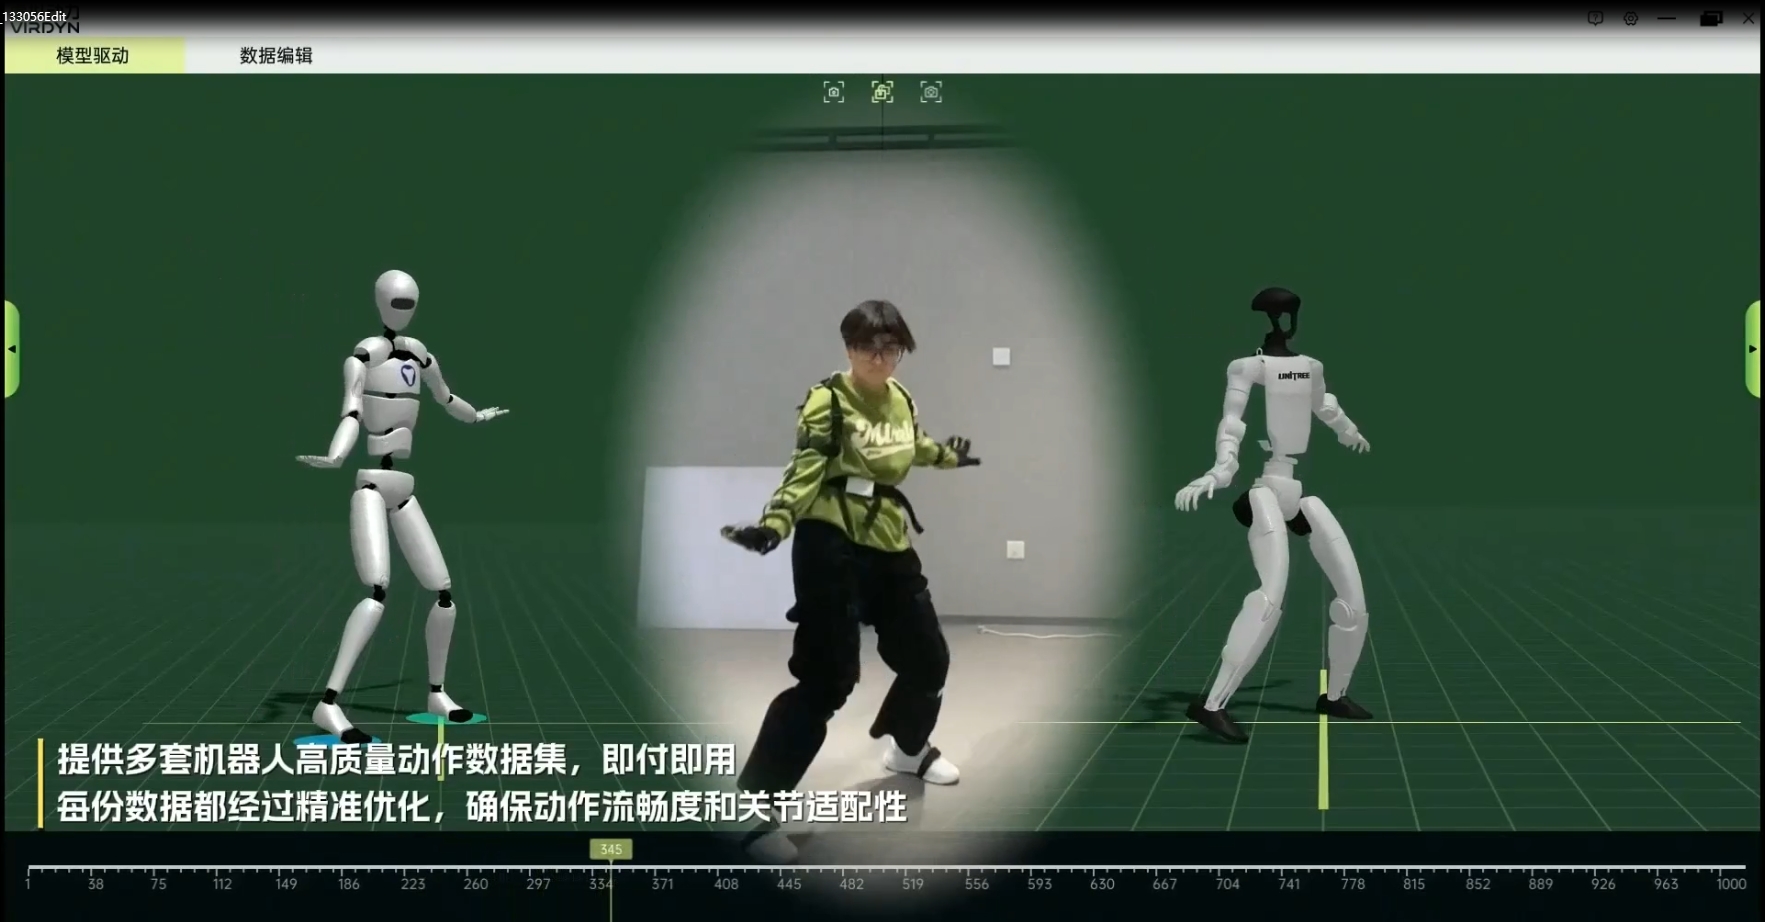
Performanța demonstrativă a seturilor de date pentru roboți
Specificații
Setul de date: O bază cuprinzătoare pentru comportamentul roboților
Setul nostru de date este conceput pentru a oferi o bază robustă pentru o gamă largă de aplicații, de la mobilitatea de bază până la interacțiunea complexă om-robot.
Specificații principale:
- Total mișcări:Peste 140 de secvențe individuale de abilități
- Platforma țintă:Optimizat pentruUnitree G1 29-DOFcinematică
- Format:Curat, cu marcaj temporalFișiere CSVcu traiectorii de poziție articulară
- Validare:Toate mișcările au fost testate pentru stabilitate și fezabilitate într-un simulator dinamic
Demonstrație de performanță
Virdyn Robot Partners
Cumpără ACUM
Scrie mesajul tău aici și trimite-l nouă
Categorii de produse
-

Programează o demonstrație pentru VDSuit Full sau mHand Pro
-
Sistem de captură Virdyn VDFace Pro pentru înregistrări în timp real ...
-

Personalizează-ți avatarul virtual 3D – Persoană...
-

Accesorii de captare a mișcării complete pentru Suit Hub
-
DreamsCap X1 Mișcare completă pentru corp, mâini și față...
-
Sistem de captare a mișcării Virdyn DreamsCap Studio E...


