- Nu aveți articole în coșul de cumpărături!
Acest produs a fost adăugat cu succes în coș!
VDTraining: Platformă completă de învățare prin armare și imitație a roboților

VDTraining: Platformă completă de învățare prin armare și imitație a roboților
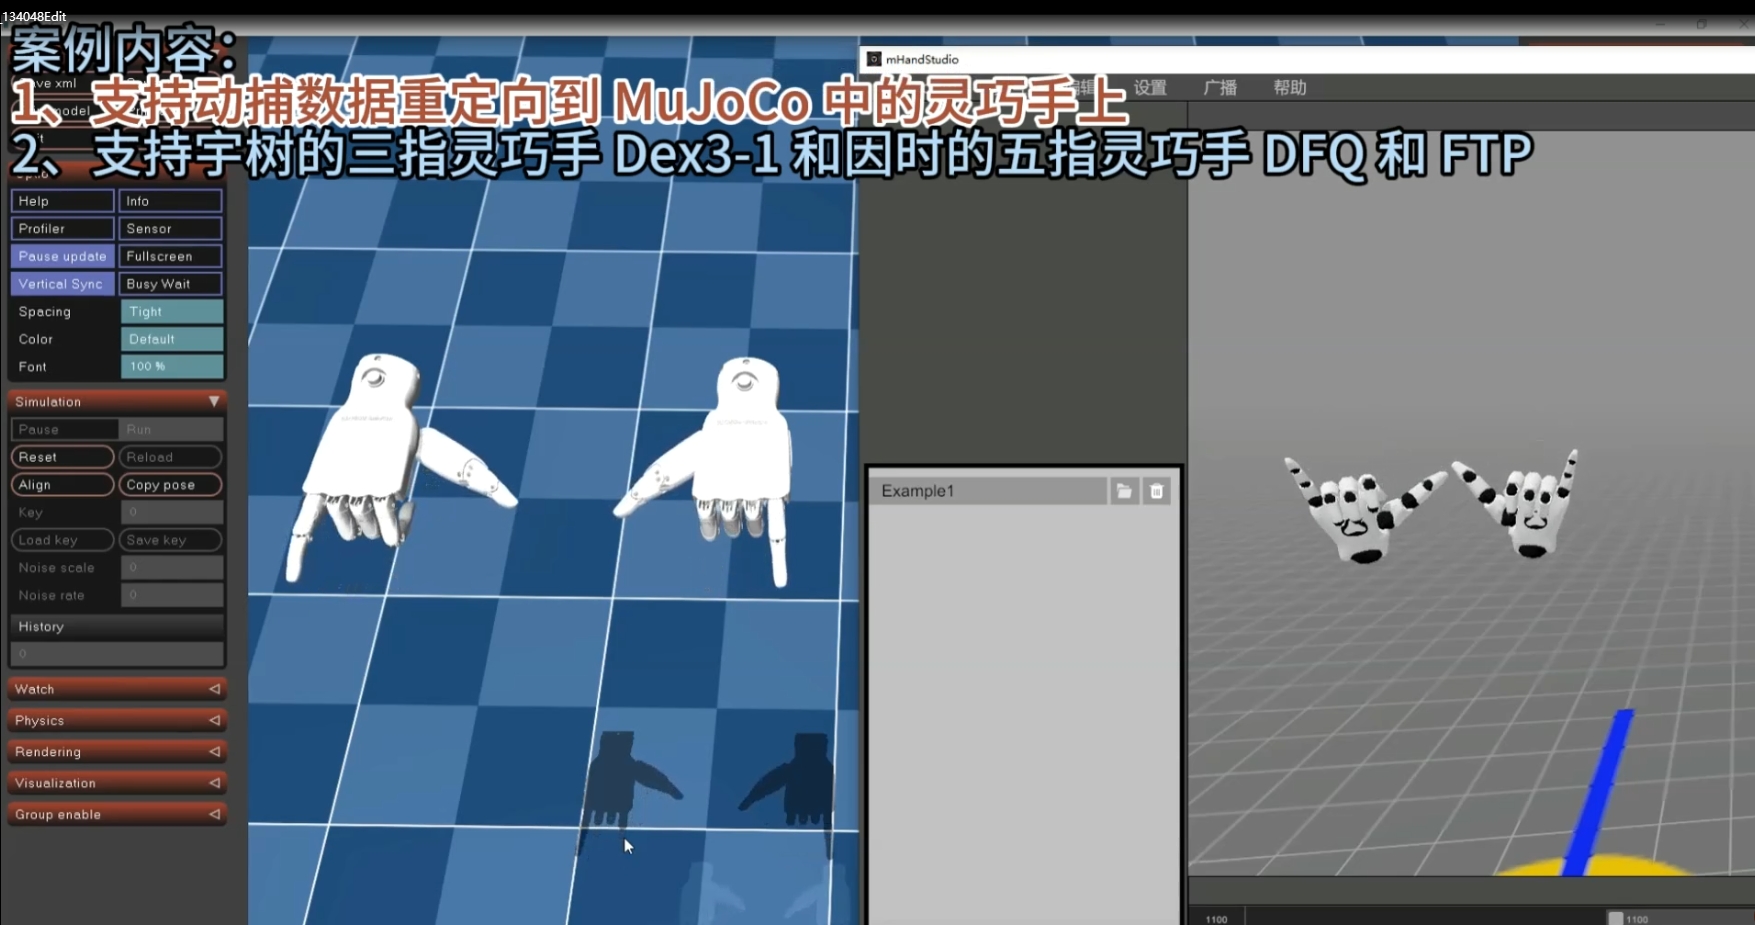
VDTrainingeste un set de instrumente complet pentru instruire bazat pe web și validare a simulării sim2sim, conceput pentru robotica modernă. Integrează perfect conversia datelor de captare a mișcării, învățarea prin imitație, validarea simulării politicilor, exportul de modele și implementarea în mediul real al roboților. VDTraining oferă o rețea completă, în buclă închisă, de la colectarea datelor brute de captare a mișcării direct până la implementarea acțiunii fizice a robotului.
Capacități și caracteristici cheie
- Atelier de lucru multifuncțional bazat pe web:
Dispune de o interfață web intuitivă și vizuală, care simplifică fluxurile de lucru complexe într-una ușor de utilizat„selectați parametrii, faceți clic și vizualizați rezultatele”Experiență în cercetare și dezvoltare. Nu sunt necesare operațiuni complexe în linia de comandă. - Planificare paralelă multi-GPU:
Construit pentru calcul de înaltă performanță, suportând accelerarea paralelă multi-GPU pentru a reduce drastic timpii de antrenare a politicilor. - Vizualizare și reglare în timp real:
Monitorizați curbele de antrenament în timp real și ajustați dinamic parametrii de recompensă și strategiile de eșantionare a acțiunilor direct prin interfața web. - Validare Sim2Sim și captura de cadre:
Validați modele de politici antrenate în medii sim2sim de înaltă fidelitate, cu suport pentru capturarea cadrelor modelului de politici pentru a analiza în detaliu comportamentele roboților. - 100% Open Source și Implementare Ușoară:
Oferă acces complet la codul sursă, cu ghiduri de instalare complete și configurare a mediului cu un singur clic, permițând cercetătorilor și dezvoltatorilor să înceapă instantaneu.
Scenarii ideale de aplicare
- Învățare prin consolidare și învățare prin imitație a roboților
- Cercetare academică și verificare a algoritmilor
- Demonstrații și prototipuri de produse robotice
- Dezvoltarea controlului mișcării robotului umanoid
De ce să alegeți soluția noastră de învățare în robotică (RL)?
Reducerea decalajului dintre captura mișcării umane și execuția robotică este complexă. Soluția noastră elimină incertitudinea oferind o imagine unificată.conductă de antrenament pentru mișcarea robotului.
- Implementare fără probleme de la simulare la realitate:Treceți cu încredere de la simulatoare fizice la hardware fizic cu ajutorul scripturilor de implementare dovedite.
- Pregătit pentru Unitree G1:Include parametri preconfigurați și studii de caz optimizate special pentru robotul umanoid Unitree G1.
- Arhitectură open source:Obțineți control deplin cu cod sursă Python accesibil pentru procesarea datelor, antrenament, inferență și implementare.
- Îndrumare de la zero la unu:Indiferent dacă vă configurați primulmediul de învățare al roboțilorsau implementând modele complexe de inteligență artificială, documentația noastră pas cu pas vă garantează succesul.
Ce este inclus în pachetul de instruire?
NoastrePachet de instruire în robotică și inteligență artificialăeste împărțit în cinci module de bază, oferind tot ce aveți nevoie pentru a construi, instrui și implementa.
1. Documentație RL completă
Intrați rapid la curent cu manualele noastre detaliate care acoperă întregul domeniuînvățare prin consolidare pentru roboticăflux de lucru:
- Ghid de configurare a mediului:Liste de dependențe pas cu pas și cerințe de versiune pentru Linux.
- Specificații privind formatul datelor:Linii directoare clare pentru datele despre mișcarea umană pre-RL și formatele modelelor de robot post-RL.
- Manuale de arhitectură și instruire pentru modele:Analize aprofundate ale parametrilor modelului RL, explicații ale codului sursă și ghiduri de pornire a antrenamentului.
- Manuale de simulare și hardware:Instrucțiuni detaliate pentruvalidarea simulării robotuluiși execuție în lumea reală.
2. Pachetul complet de resurse RL
Accesați motorul principal al dvs.conductă de antrenament pentru mișcarea robotuluiAcest pachet include codul sursă complet și fișierele standard ale parametrilor robotului:
- Fișiere proiect robot:Cod sursă pentru roboți umanoizi comuni.
- Scripturi de procesare a datelor:Module pentru preprocesarea datelor de intrare/ieșire șiretargetarea datelor de mișcare a roboților.
- Arhitectură de instruire și inferență:Scripturi end-to-end pentru transformarea datelor brute de mișcare în modele RL implementabile.
- Scripturi Sim-to-Real:Cod dedicat atât pentru testarea prin simulare, cât și pentru execuția fizică a robotului.
3. Servicii de implementare inginerească
Scăpați de problemele de configurare. Echipa noastră de ingineri oferă asistență robustă pentru instalarea mediului pe mai multe versiuni de sisteme de operare și GPU. Vă ajutăm să configurați arbori de directoare, să configurați antrenament rapid cu un singur script și să stabiliți o conductă completă de inginerie pentru antrenamentul și vizualizarea modelelor.
4. Documentație pas cu pas pentru studiul de caz
Învață prin practică cu ajutorul tutorialelor noastre complet ilustrate și practice, bazate pe aplicații din lumea reală:
- Ghid de instruire pentru modelul RL:Aflați cum să ingerați date, să reglați parametrii și să exportați modele implementabile.
- Ghid de reproducere a simulării:Instrucțiuni privind încărcarea modelelor și vizualizarea rezultatelor antrenamentului într-un mediu simulat.
- Ghid de reproducere a hardware-ului:Un ghid simplu pentru implementarea modelului RL pe un robot fizic și executarea scripturilor de inferență.
5. Pachet de resurse pentru studii de caz inginerești
Vă oferim toate resursele necesare pentru a replica studiile noastre de caz de succes:
- Exemple de date de captură de mișcare VD și date de retargetare.
- Seturi de date de antrenament eșantion și parametri de configurare RL.
- Fișiere model implementabile, gata de utilizare, pentru testare imediată.

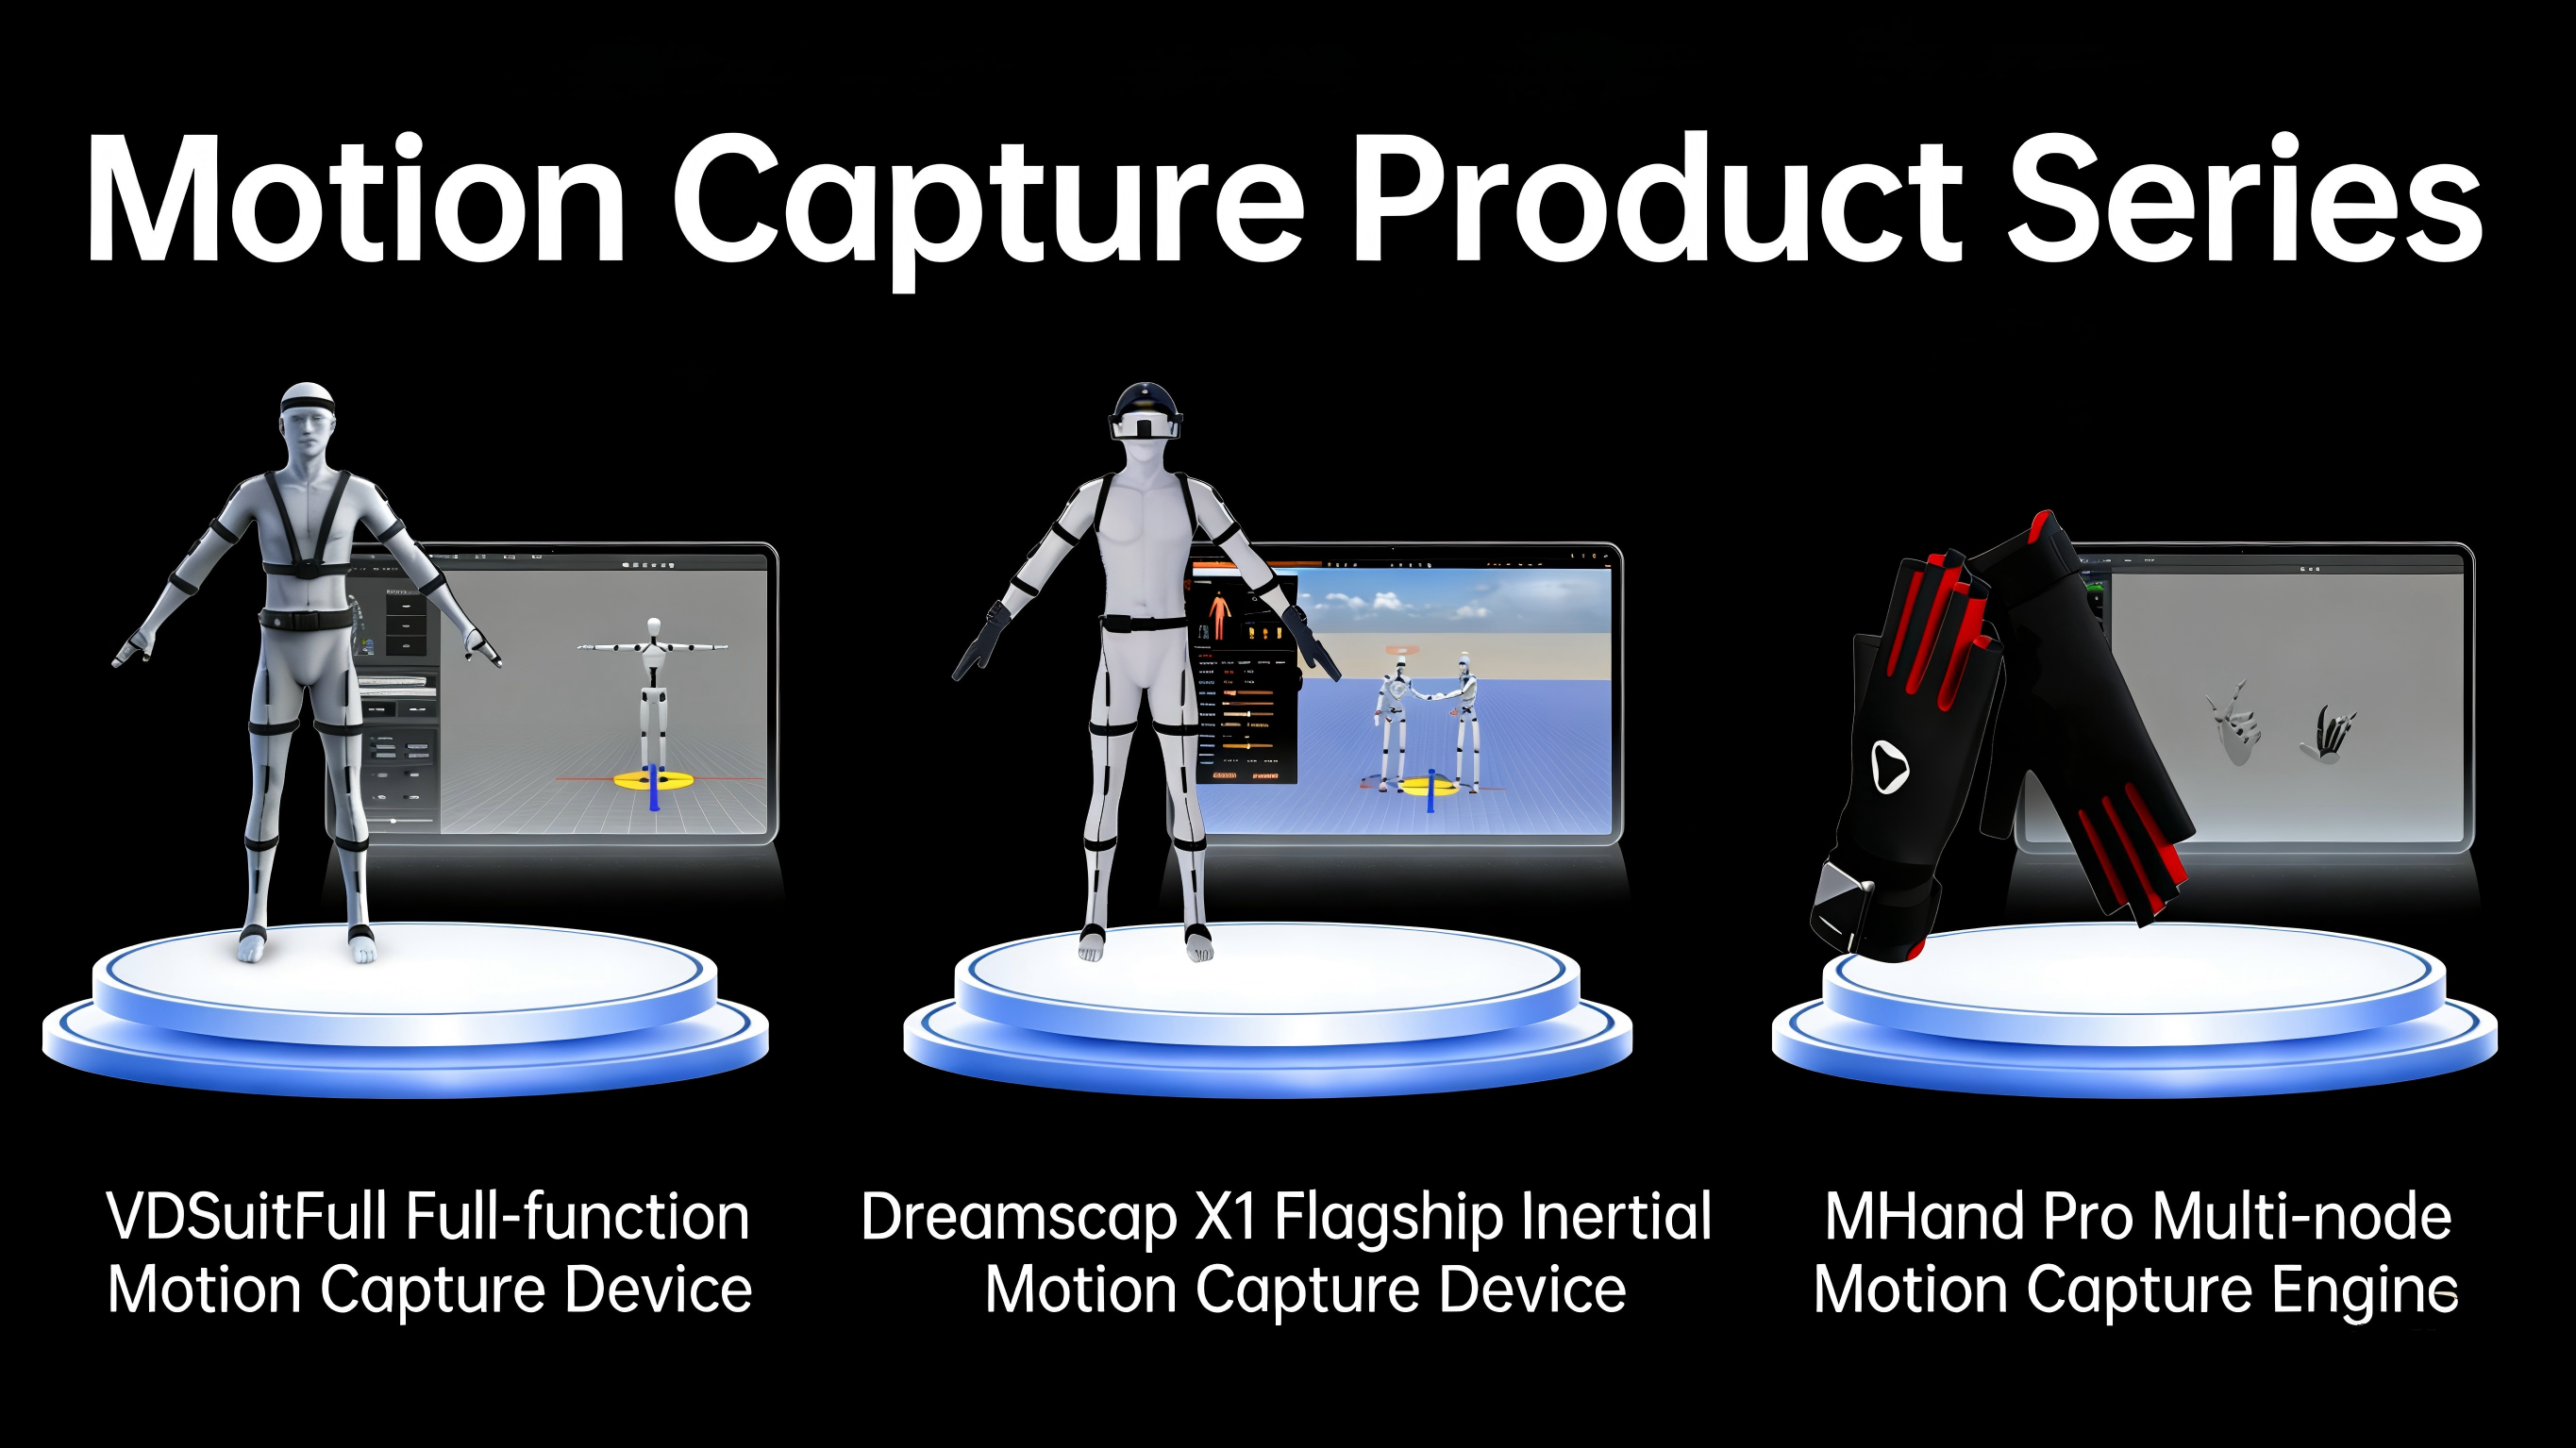
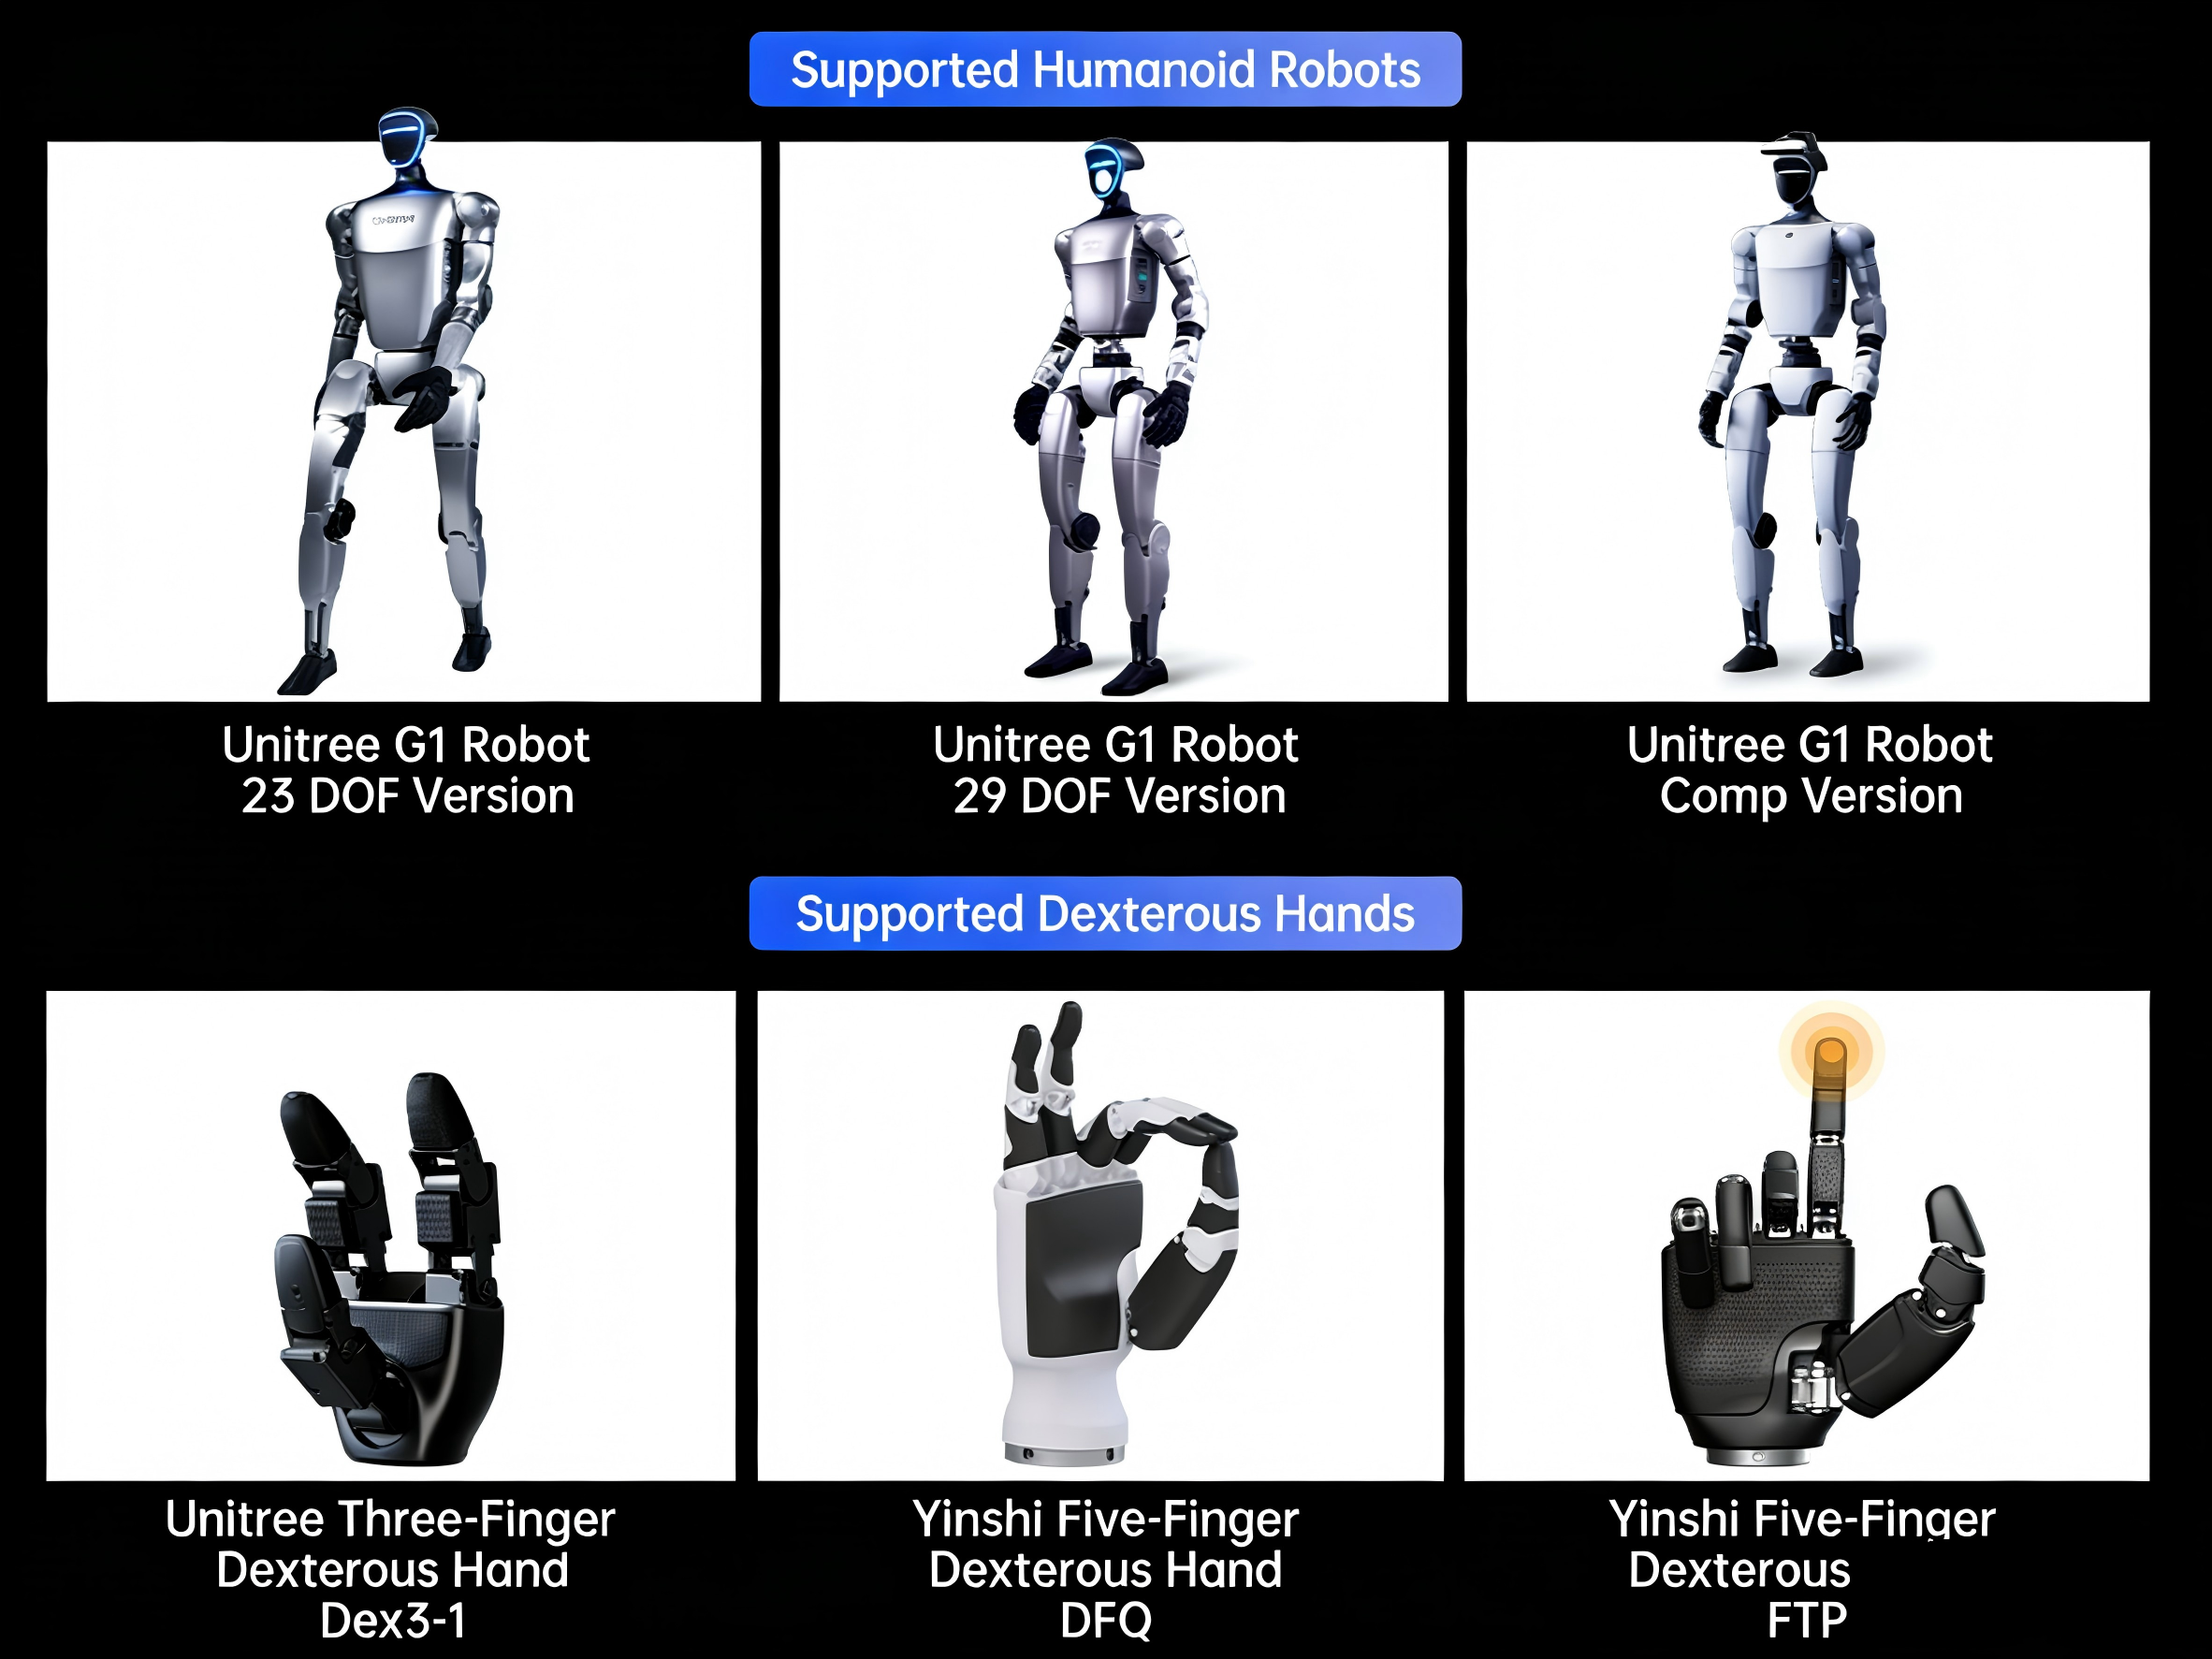
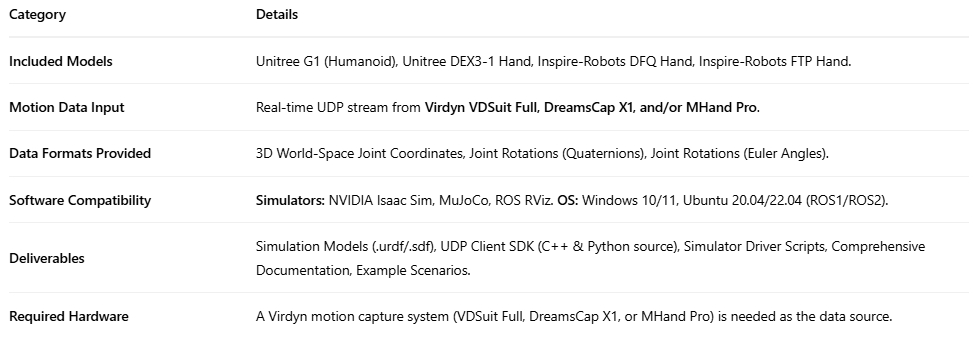
Specificații și cerințe tehnice
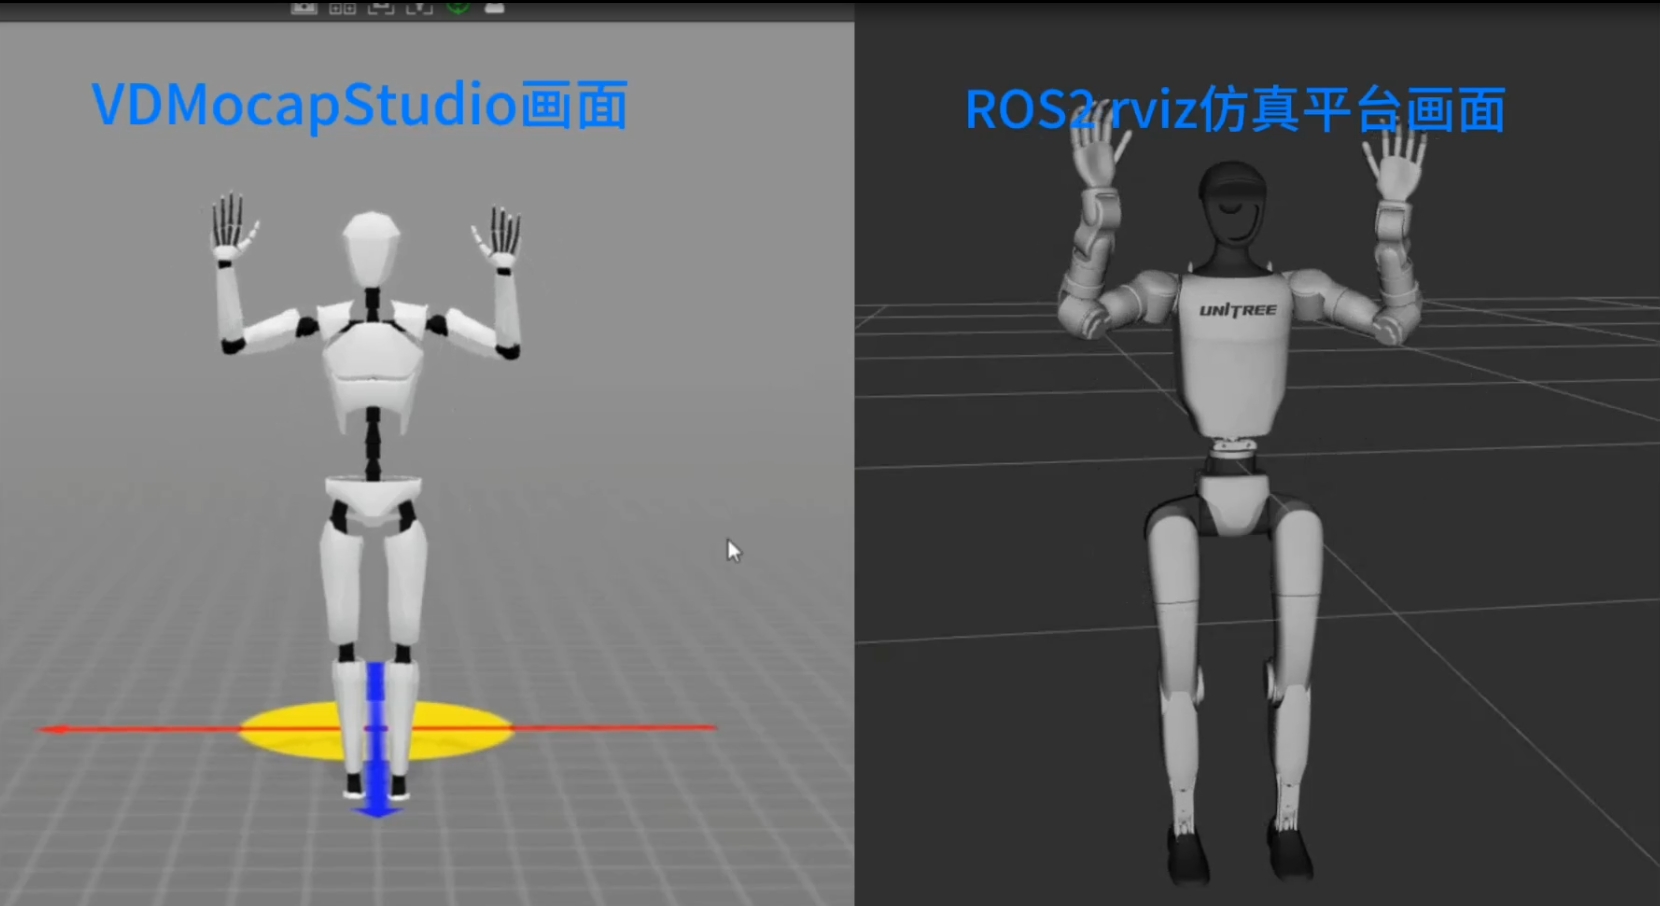
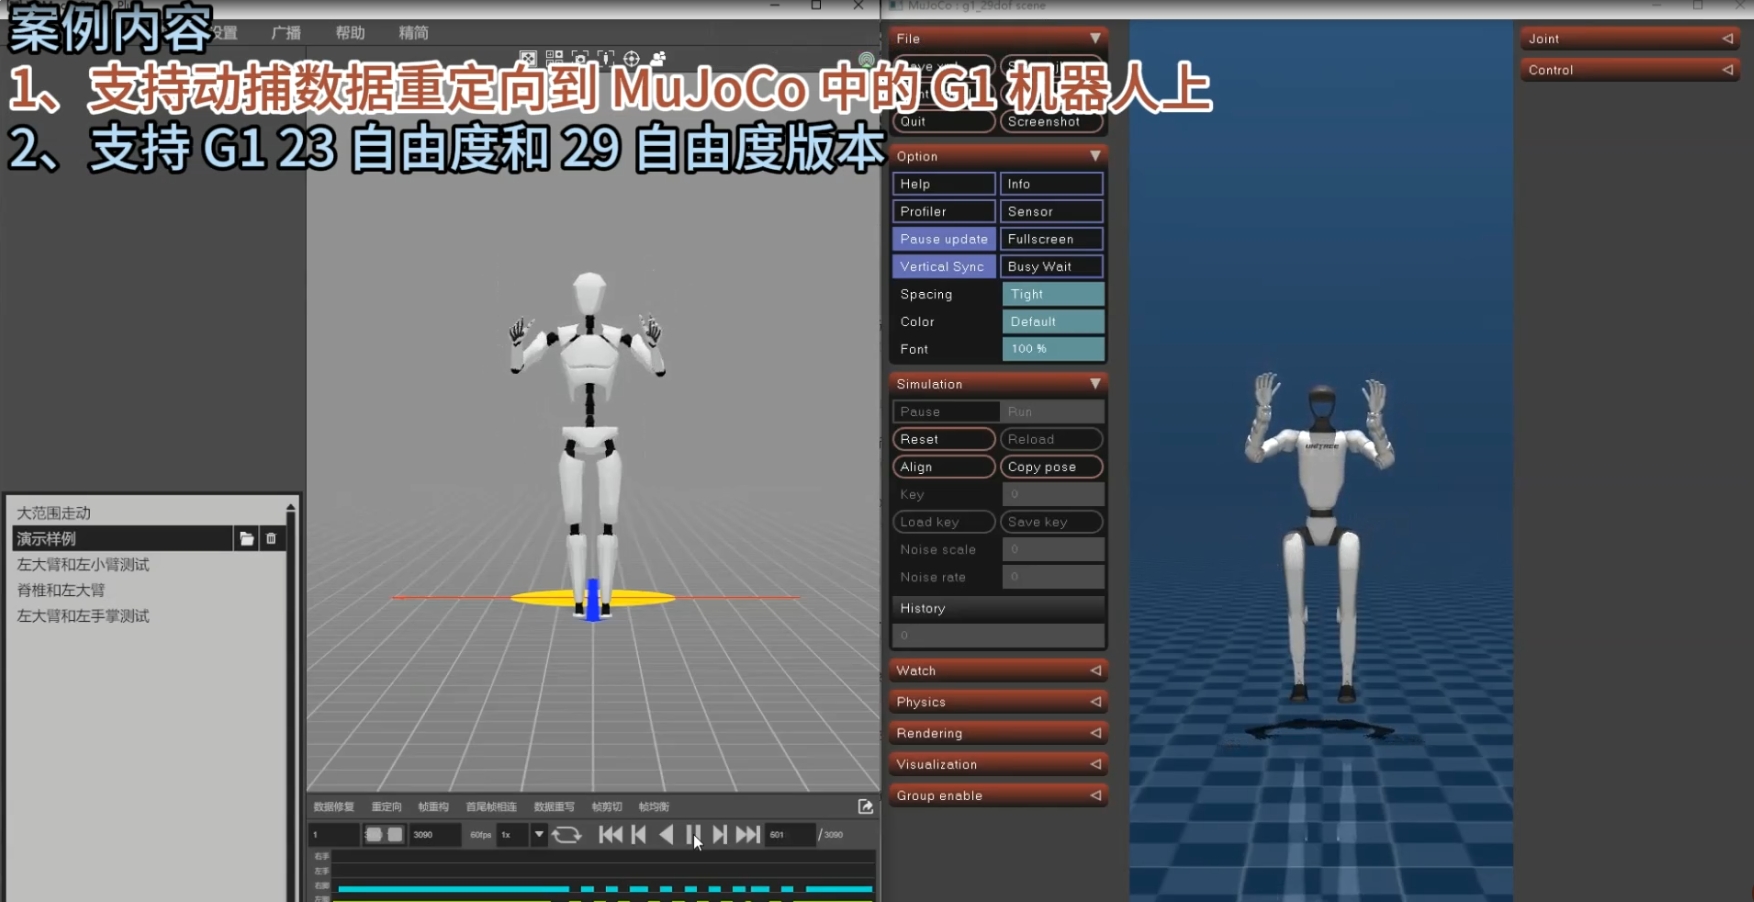
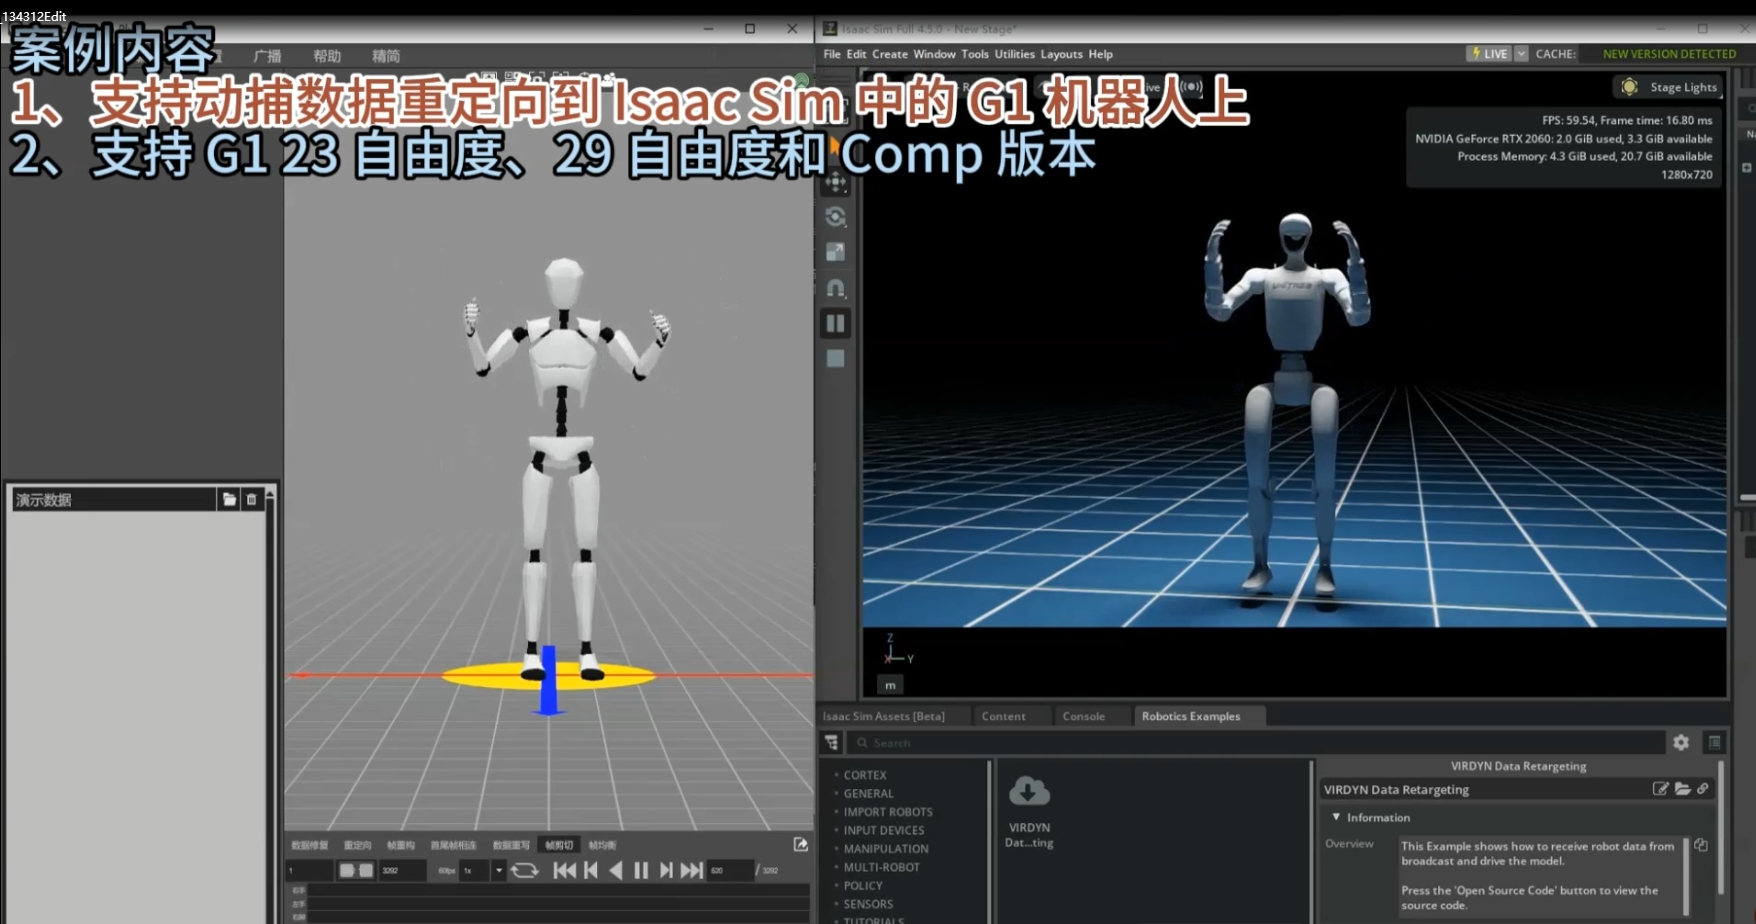
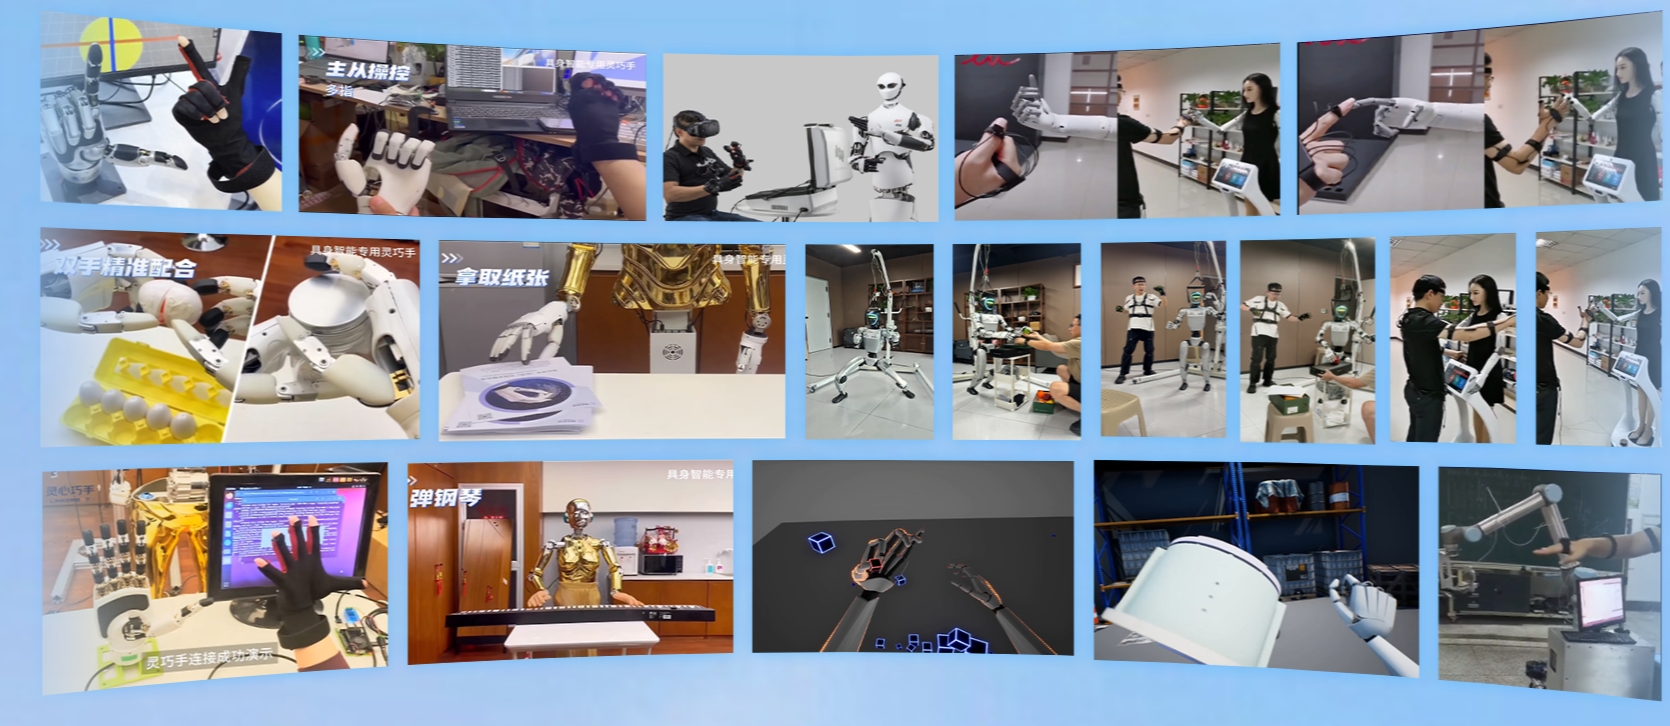
Demonstrație de performanță
Virdyn Robot Partners
Cumpără ACUM
Categorii de produse
-
Tehnologia gazdă virtuală: Ajută mass-media mainstream...
-
Transmisia live virtuală umană câștigă rapid po...
-

Tehnologie umană virtuală: Activare umană digitală...
-

VDEgo – Colectare de date video egocentrică ...
-

Accesorii de captare a mișcării complete pentru Suit Hub
-
Mănuși Virdyn mHand Studio pentru captura de mișcare, software...


